


Vet du at det finnes mange typer maskiner med fem akser?
Five Axis Machining, som navnet antyder, er en modus for CNC-maskinering. Maskinverktøyet som brukes til femakset bearbeiding, som bruker lineær interpolasjonsbevegelse i fem koordinater av X, Y, Z, A, B og C, blir vanligvis referert til som et femakset maskinverktøy eller et femakset maskineringssenter. Men forstår du virkelig femakset maskinering?
Utviklingen av femakseteknologi
I flere tiår har det vært en utbredt oppfatning at femakset CNC maskineringsteknologi er det eneste middelet for å bearbeide kontinuerlige, glatte og komplekse overflater. Når folk møter uløselige problemer med å designe og produsere komplekse overflater, vil de vende seg til femakset maskineringsteknologi. Men... Femakset kobling CNC er den vanskeligste og mest brukte teknologien innen CNC-teknologi. Den integrerer datakontroll, høyytelses servodrift og presisjonsmaskineringsteknologi, og brukes til effektiv, presis og automatisert maskinering av komplekse overflater. Internasjonalt blir CNC-teknologien med fem akser sett på som et symbol på et lands nivå av automatiseringsteknologi for produksjonsutstyr. På grunn av sin spesielle status, spesielt dens betydelige innvirkning på luftfart, romfart og militærindustri, samt dens teknologiske kompleksitet, har utviklede vestlige industriland alltid implementert et eksportlisenssystem for femakse CNC-systemer som strategiske materialer. Sammenlignet med tre-akset koblings-CNC-maskinering, fra et teknologi- og programmeringsperspektiv, har bruk av fem-akset CNC-maskinering for komplekse overflater følgende fordeler: 1) forbedre maskineringskvalitet og effektivitet 2) utvide prosessområdet 3) møte den nye retningen til sammensatt utvikling
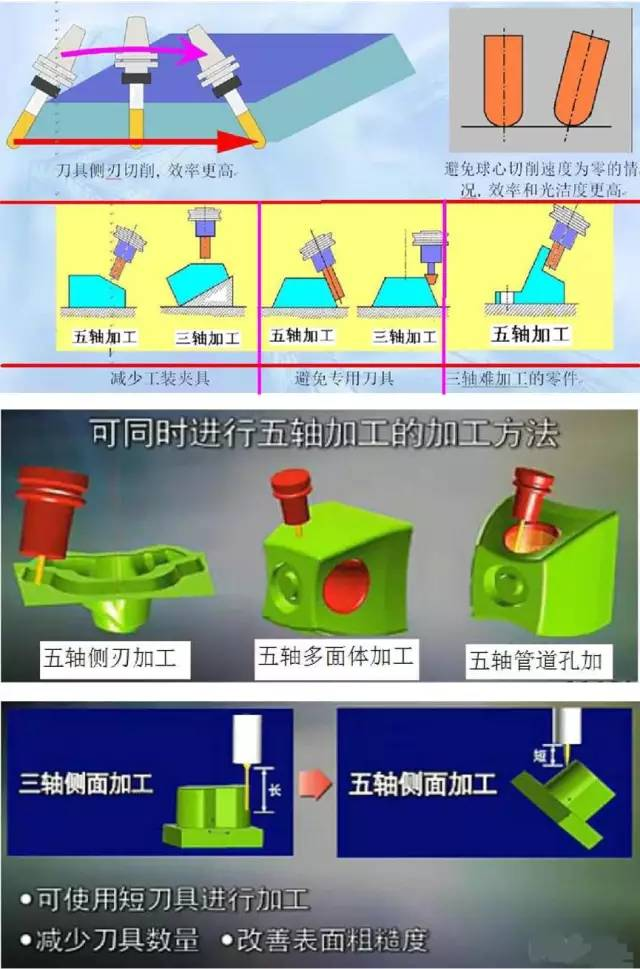
Femakset CNC-bearbeiding er mye mer komplekst når det gjelder CNC-programmering, CNC-system og maskinstruktur sammenlignet med treakset maskinverktøy på grunn av interferens og verktøyposisjonskontroll i maskineringsrommet. Så de fem aksene er enkle å si, men det er veldig vanskelig å faktisk implementere dem! Dessuten er det enda vanskeligere å betjene og bruke effektivt!
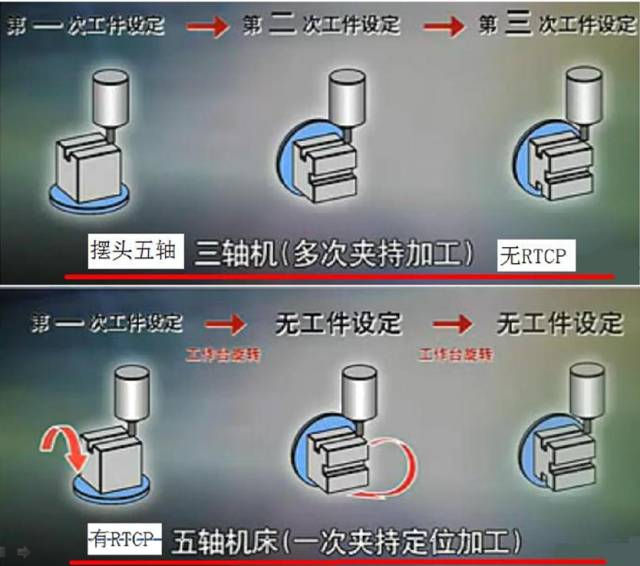
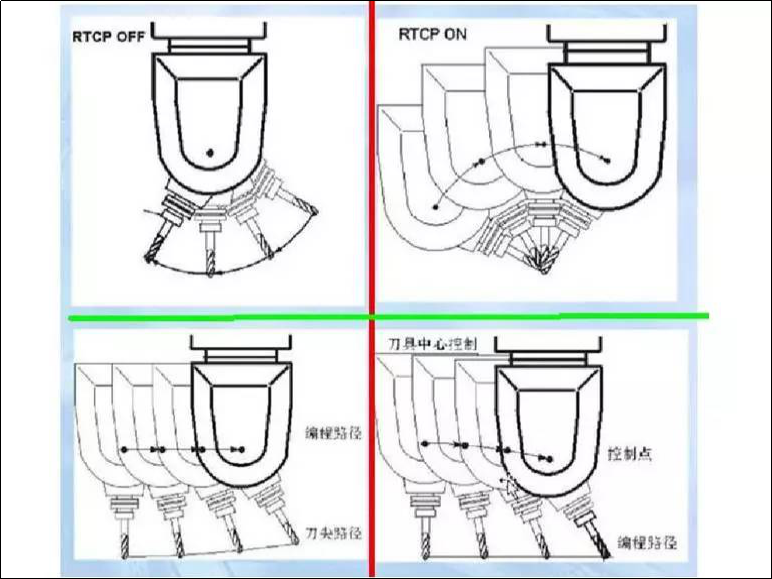
Når vi snakker om de fem aksene, må jeg si om det er sant eller usant? Hovedforskjellen mellom sann og usann 5-akse er om den har RTCP-funksjon. Derfor søkte redaktøren spesielt etter dette ordet! RTCP, vennligst forklar at Fidias RTCP står for "Rotating Tool Center Point", som bokstavelig talt betyr "roterende verktøysenter". I bransjen blir det ofte litt oversatt som "roterende rundt verktøysenter", og noen mennesker oversetter det direkte som "programmering rundt verktøysenter". Faktisk er dette bare resultatet av RTCP. RTCP av PA er en forkortelse for de første par ordene av "Sanntids verktøysenterpunktrotasjon". Heidelberg refererte til en lignende oppgraderingsteknologi som TCPM, som står for Tool Center Point Management. Noen produsenter refererer til lignende teknologier som TCPC, som står for "Tool Center Point Control" eller verktøysenterpunktkontroll. Ut fra den bokstavelige betydningen av Fidias RTCP, forutsatt at RTCP-funksjonen utføres manuelt på et fast punkt, vil verktøyets midtpunkt og det faktiske kontaktpunktet mellom verktøyet og arbeidsstykkets overflate forbli uendret. På dette tidspunktet faller verktøyets midtpunkt på normalen ved det faktiske kontaktpunktet mellom verktøyet og arbeidsstykkets overflate, og verktøyholderen vil rotere rundt verktøyets midtpunkt. For kuleendekuttere er verktøyets midtpunkt målbanepunktet for CNC-koden. For å oppnå målet om ganske enkelt å rotere verktøyholderen rundt målbanepunktet (dvs. verktøyets senterpunkt) under RTCP-funksjonen, er det nødvendig å kompensere i sanntid for forskyvningen av koordinatene til verktøyets senterpunkt forårsaket av rotasjonen av verktøyholderen. Først da kan vinkelen mellom verktøyholderen og normalen ved det faktiske kontaktpunktet mellom verktøyet og arbeidsstykkets overflate endres mens verktøyets senterpunkt og det faktiske kontaktpunktet mellom verktøyet og arbeidsstykkets overflate holdes uendret. For å maksimere kutteeffektiviteten til ballendekuttere og effektivt unngå forstyrrelser. Derfor ser RTCP ut til å være mer fokusert på å stå i senterpunktet til verktøyet (dvs. målbanepunktet til CNC-koden), og håndtere endringer i rotasjonskoordinater. Maskinverktøy med fem akser og CNC-systemer uten RTCP må stole på CAM-programmering og etterbehandling, planlegge verktøybanen på forhånd. For samme del, hvis maskinverktøyet eller verktøyet endres, må CAM-programmering og etterbehandling utføres på nytt, så det kan bare kalles en falsk femakse. Mange innenlandske femaksede CNC-maskiner og -systemer tilhører denne typen falske femakse. Selvfølgelig er det forståelig for andre å insistere på å kalle seg selv en femakset kobling, men denne (falske) femaksen er ikke den (ekte) femaksen!
Derfor konsulterte redaktøren også bransjeeksperter. Kort sagt refererer den sanne femaksen til femakse fem koblinger, mens den falske femaksen kan være femakse tre koblinger, og de to andre aksene tjener kun posisjoneringsfunksjonen! Dette er et vanlig ordtak, ikke et standardisert. Generelt sett er det to typer verktøymaskiner med fem akser: en er femakset kobling, noe som betyr at alle fem aksene kan kobles sammen samtidig, og den andre er femakset posisjoneringsbearbeiding. Faktisk er det fem akser tre koblinger, noe som betyr at to roterende akser kan rotere og posisjonere, og bare tre akser kan kobles sammen samtidig. Denne typen femakset maskinverktøy, vanligvis kjent som 3+2-modus, kan også forstås som en falsk femakse.
Den nåværende formen for fem-akse CNC-maskinverktøy
I den mekaniske utformingen av 5-aksemaskineringssentre har produsenter av verktøymaskiner alltid vært forpliktet til å utvikle nye bevegelsesmodi for å møte ulike krav. Tatt i betraktning de forskjellige typene av femaksede maskinverktøy som for tiden er tilgjengelige på markedet, selv om deres mekaniske strukturer er forskjellige, er det hovedsakelig følgende former:
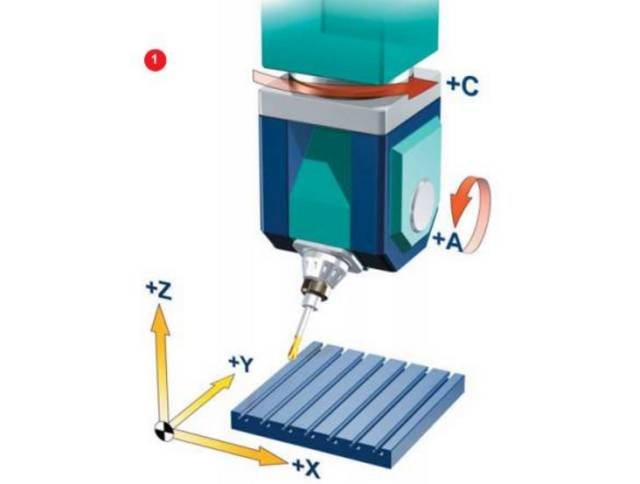
To rotasjonskoordinater styrer direkte retningen til verktøyaksen (dobbel pendelform)
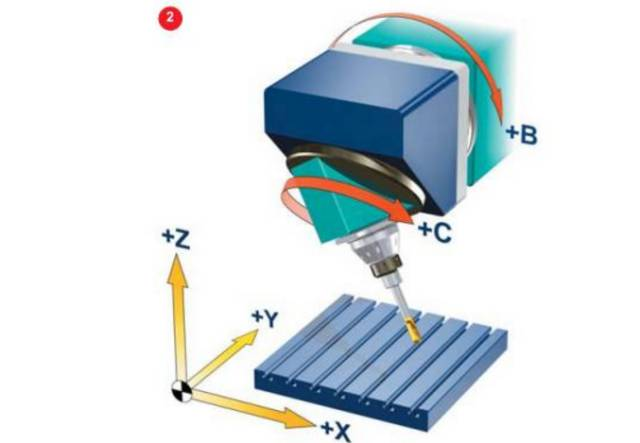
To koordinatakser er på toppen av verktøyet, men rotasjonsaksen er ikke vinkelrett på den rette aksen (vertikal pendeltype)
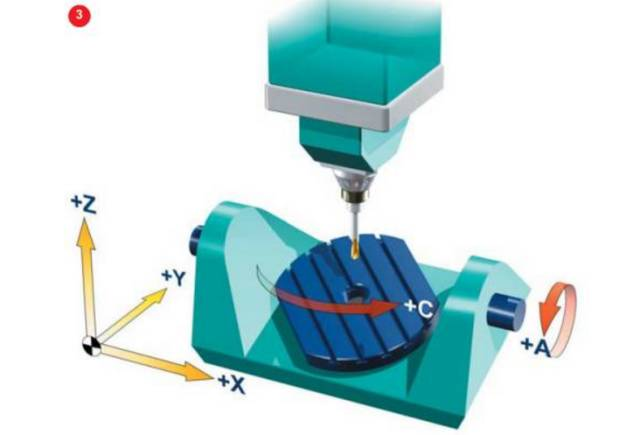
To rotasjonskoordinater styrer rotasjonen av rommet direkte (i form av en dobbel dreieskive)
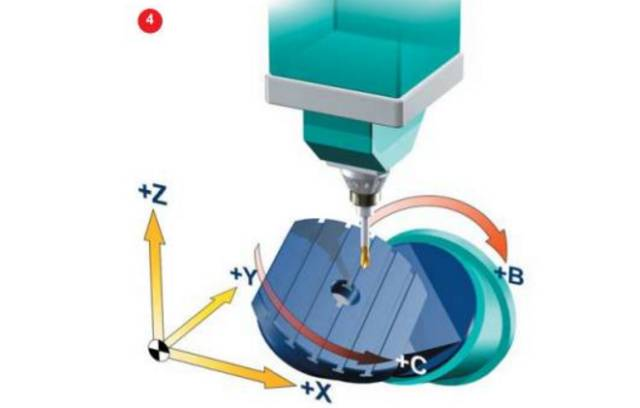
To koordinatakser på arbeidsbenken, men rotasjonsaksen er ikke vinkelrett på den rette aksen (vertikal arbeidsbenk)
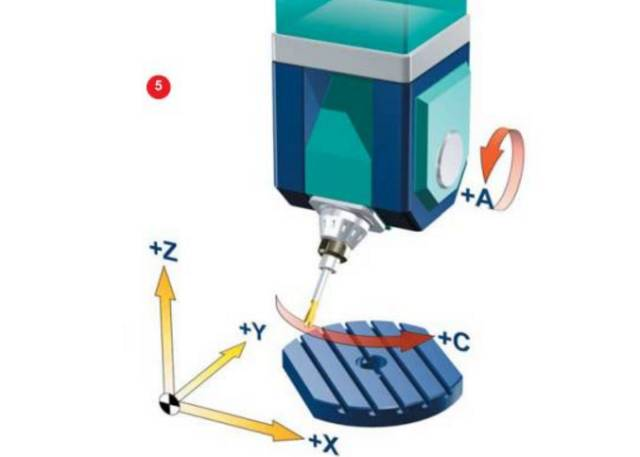
To rotasjonskoordinater, en som virker på verktøyet og den andre virker på arbeidsstykket (i form av en svingning og en rotasjon), har blitt sett i de fem aksede maskinverktøystrukturene. Vi mener at vi bør forstå hva verktøymaskinen med fem akser beveger seg og hvordan den beveger seg.
Vanskelighetene og hindringene ved å utvikle femakset CNC-teknologi
Alle har lenge anerkjent overlegenheten og viktigheten av femakset CNC-teknologi. Men så langt er bruken av femakset CNC-teknologi fortsatt begrenset til noen få finansielt sterke avdelinger, og det er fortsatt uløste problemer.
Nedenfor har redaktøren samlet noen vanskeligheter og hindringer for å se om de samsvarer med din situasjon?
Den abstrakte og vanskelige operasjonen til femakset CNC-programmering er en hodepine for enhver tradisjonell CNC-programmerer. Maskinverktøy med tre akser har bare lineære koordinatakser, mens CNC-maskiner med fem akser har ulike strukturelle former; Den samme NC-koden kan oppnå samme maskineringseffekt på forskjellige treaksede CNC-maskiner, men NC-koden til en viss type femakset maskinverktøy kan ikke brukes på alle typer femaksemaskiner. I tillegg til lineær bevegelse, må CNC-programmering også koordinere de relevante beregningene av rotasjonsbevegelse, slik som rotasjonsvinkelslaginspeksjon, ikke-lineær feilverifisering, beregning av verktøyrotasjonsbevegelse osv. Mengden informasjon som behandles er stor, og CNC-programmering er ekstremt abstrakt. Betjenings- og programmeringsferdighetene til femakset CNC-maskinering er nært beslektet. Hvis brukere legger til spesialfunksjoner til maskinverktøyet, vil programmering og drift bli mer kompleks. Bare gjennom gjentatt øvelse kan programmering og operatører mestre nødvendig kunnskap og ferdigheter. Mangelen på erfarne programmerere og operatører er en stor hindring for populariseringen av femakset CNC-teknologi. Mange innenlandske produsenter har kjøpt femaksede CNC-maskinverktøy fra utlandet. På grunn av utilstrekkelig teknisk opplæring og tjenester, er de iboende funksjonene til femaksede CNC-maskiner vanskelige å oppnå, og utnyttelsesgraden til maskinverktøy er svært lav. I mange situasjoner er det bedre å bruke treakset maskinverktøy. Kravene til NC-interpolasjonskontrollere og servodrivsystemer er svært strenge. Bevegelsen til en femakset maskinverktøy er en kombinasjon av fem koordinataksebevegelser. Tillegget av roterende koordinater øker ikke bare byrden med interpolasjonsoperasjoner, men reduserer også bearbeidingsnøyaktigheten betydelig på grunn av små feil i roterende koordinater. Derfor kreves det at kontrolleren har høyere operasjonell nøyaktighet. Bevegelsesegenskapene til en femakset maskin krever at servodrivsystemet har gode dynamiske egenskaper og et stort hastighetsområde.
NC-programverifiseringen av femakset CNC er spesielt viktig
For å forbedre effektiviteten til mekanisk prosessering, er det presserende å eliminere den tradisjonelle verifiseringsmetoden "prøveskjæringsmetode". Ved femakset CNC-bearbeiding har verifiseringen av NC-programmet også blitt veldig viktig, fordi arbeidsstykket som vanligvis behandles av femakset CNC-maskinverktøy er veldig dyrt, og kollisjon er et vanlig problem ved femakset CNC-bearbeiding: verktøyet skjærer inn i arbeidsstykke; Verktøyet kolliderer med arbeidsstykket i svært høy hastighet; Kollisjon mellom skjæreverktøy, maskinverktøy, inventar og annet utstyr innenfor behandlingsområdet; Kollisjon mellom bevegelige deler og faste deler eller arbeidsstykker på verktøymaskinen. I femakset CNC er kollisjonsforutsigelse vanskelig, og verifikasjonsprogrammet må analysere kinematikken og kontrollsystemet til maskinverktøyet grundig. Hvis CAM-systemet oppdager en feil, kan det umiddelbart behandle verktøybanen; Men hvis det oppdages NC-programfeil under bearbeidingsprosessen, kan verktøybanen ikke endres direkte som i treakset CNC. På en treakset verktøymaskin kan operatøren direkte endre parametere som verktøyradius. Ved femakset bearbeiding er ikke situasjonen så enkel fordi endringene i verktøystørrelse og posisjon har direkte innvirkning på den påfølgende rotasjonsbevegelsesbanen.
Verktøyradiuskompensasjon
I det femakse koblings-NC-programmet er funksjonen for verktøylengdekompensering fortsatt effektiv, men verktøyradiuskompensasjonen er ineffektiv. Ved bruk av sylindriske freser for kontaktformingsfresing, må det utvikles forskjellige programmer for verktøy med forskjellige diametre. De for tiden populære CNC-systemene er ikke i stand til å fullføre verktøyradiuskompensasjon fordi ISO-filen ikke gir tilstrekkelig data til å beregne verktøyposisjonen på nytt. Brukere må ofte bytte verktøy eller justere den nøyaktige størrelsen på verktøyene under CNC-bearbeiding. I henhold til vanlige behandlingsprosedyrer skal verktøybanen sendes tilbake til CAM-systemet for omberegning. Som et resultat er effektiviteten av hele prosessprosessen svært lav. Norske forskere utvikler en midlertidig løsning på dette problemet kalt LCOPS (Low Cost Optimized Production Strategy). Dataene som kreves for verktøybanekorreksjon overføres fra CNC-applikasjonen til CAM-systemet, og den beregnede verktøybanen sendes direkte til kontrolleren. LCOPS krever tredjeparts CAM-programvare som kan kobles direkte til CNC-maskinverktøy, og overfører CAM-systemfiler i stedet for ISO-koder. Den ultimate løsningen på dette problemet avhenger av introduksjonen av en ny generasjon CNC-kontrollsystem, som kan gjenkjenne arbeidsstykkemodellfiler i vanlige formater (som STEP) eller CAD-systemfiler.
Postprosessorer
Forskjellen mellom en femakset verktøymaskin og en treakset verktøymaskin er at den også har to rotasjonskoordinater. Verktøyposisjonen konverteres fra arbeidsstykkets koordinatsystem til maskinkoordinatsystemet, og det kreves flere koordinattransformasjoner i mellom. Ved å bruke den populære postprosessorgeneratoren på markedet, er det mulig å generere en postprosessor for en treakset CNC-maskinverktøy ved ganske enkelt å legge inn de grunnleggende parameterne til maskinverktøyet. For femaksede CNC-maskiner er det foreløpig bare noen forbedrede postprosessorer. Postprosessoren til den femaksede CNC-maskinverktøyet trenger fortsatt videreutvikling.
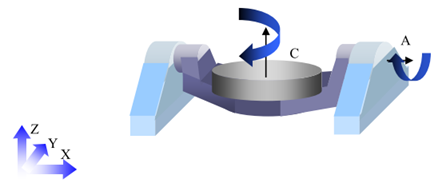
Når den treaksede koblingen brukes, trenger ikke posisjonen til arbeidsstykkets opprinnelse på arbeidsbenken til maskinverktøyet å tas med i verktøybanen. Postprosessoren kan automatisk håndtere forholdet mellom arbeidsstykkets koordinatsystem og maskinverktøyets koordinatsystem. For femakse koblinger, for eksempel maskinering på en horisontal fres med X, Y, Z, B og C fem akse kobling, må posisjonsdimensjonene til arbeidsstykket på C dreieskiven og posisjonsdimensjonene mellom B og C dreieskivene være vurderes ved generering av verktøybaner. Arbeidere bruker vanligvis mye tid på å håndtere disse posisjonelle forholdene når de klemmer arbeidsstykker. Hvis postprosessoren kan behandle disse dataene, vil installasjonen av arbeidsstykker og behandlingen av verktøybaner bli sterkt forenklet; Bare klem arbeidsstykket på arbeidsbenken, mål posisjonen og retningen til arbeidsstykkets koordinatsystem, skriv inn disse dataene i postprosessoren, og utfør etterbehandling på verktøybanen for å få det riktige NC-programmet.
Ikke-lineære feil og singularitetsproblemer
På grunn av introduksjonen av rotasjonskoordinater, er kinematikken til en femakset CNC-maskinverktøy mye mer kompleks enn for en treakset maskinverktøy. Det første problemet knyttet til rotasjon er ikke-lineær feil. Ikke-lineære feil skal tilskrives programmeringsfeil og kan kontrolleres ved å redusere trinnavstanden. I forhåndsberegningsstadiet kan ikke programmerere bestemme omfanget av ikke-lineære feil. Først etter generering av maskinprogrammet gjennom postprosessoren kan ikke-lineære feil beregnes. Linearisering av verktøybanen kan løse dette problemet. Noen kontrollsystemer kan linearisere verktøybanen under maskinering, men det gjøres vanligvis i postprosessoren. Et annet problem forårsaket av rotasjonsaksen er singularitet. Hvis singulariteten er ved grenseposisjonen til rotasjonsaksen, kan enhver liten svingning nær singulariteten forårsake en 180 graders flipp av rotasjonsaksen, noe som er ganske farlig.
Krav til CAD/CAM-systemer
For drift av pentahedral maskinering må brukere stole på modne CAD/CAM-systemer og ha erfarne programmerere for å betjene CAD/CAM-systemet.


